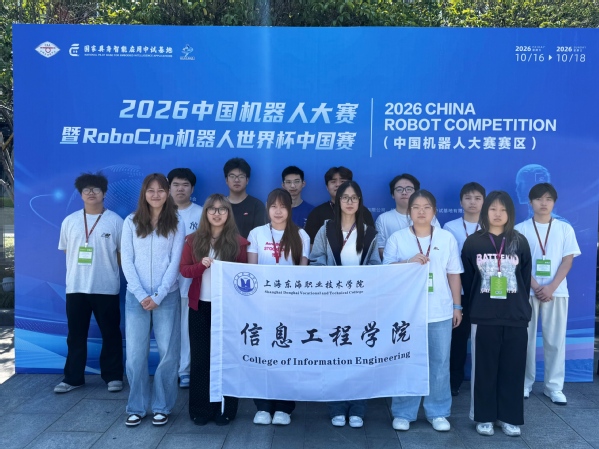
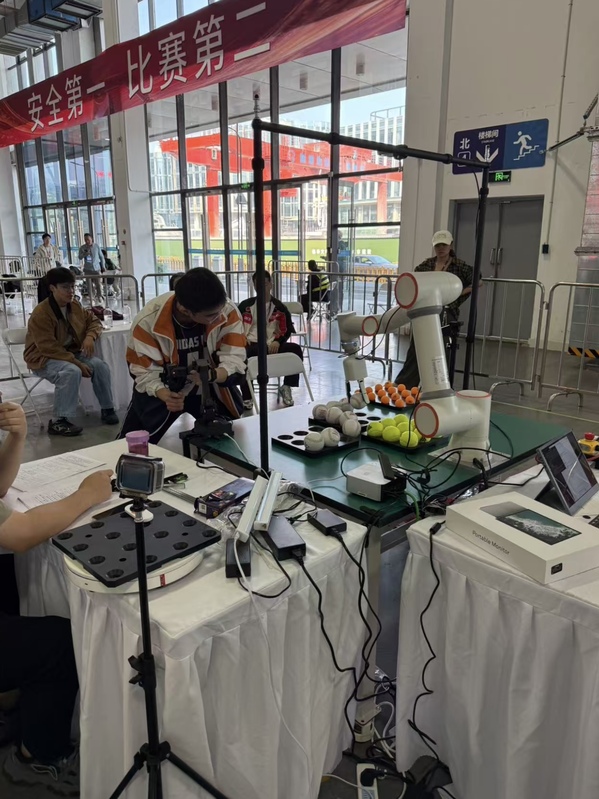
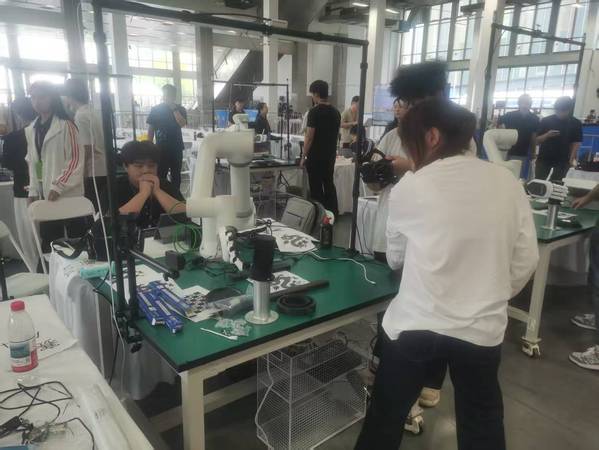
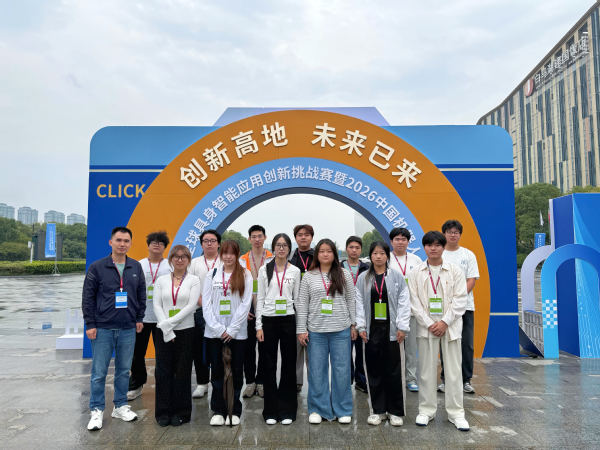
10月16日至18日,首届全球具身智能应用创新挑战赛暨2026中国机器人大赛在杭州白马湖国际会展中心举行。我校信息工程学院组建5支队伍,参加三指灵巧操作球塔挑战、五指灵巧操作艺术技能挑战两个赛项,与上海交通大学、重庆大学、南京航空航天大学、上海工程技术大学等高校同场竞技,这是我校信息工程学院首次组队参加该项国家级赛事。
二赛合一,具身智能首设擂台
始创于1999年的中国机器人大赛暨RoboCup机器人世界杯中国赛,是国内极具影响力的机器人品牌赛事。本届赛事由中国自动化学会、国家具身智能应用中试基地联合主办,首次与全球具身智能应用创新挑战赛合并举办,设置22个赛道、60个赛项与3个企业独立赛项,新增17项具身智能赛项,三指、五指灵巧操作赛分别有32支队伍、14支队伍参赛。
区别于固定动作竞赛,具身智能赛项不预设路径,要求机器人自主完成感知—理解—决策—执行—反馈闭环。三指赛分三轮任务,单轮限时180秒,点位现场抽签;五指赛比拼机械手书画全流程,初赛“画龙点睛”限时180秒,决赛古诗书法限时300秒,评分兼顾过程与成果。
五队出征,两个赛项同场竞技
5支队伍由我校信息工程学院统筹组建,队员来自计算机应用技术专业、人工智能技术应用专业。三指赛项派出琪越新征程队、奇点工坊队、鸿宇森洋队,五指赛项派出五指触创队、超能陆战队。各队由专业教师带队,设备调试、视觉标定、程序开发与现场操作分工到人。
从零开始,把“能抓住” 练成 “抓得稳”
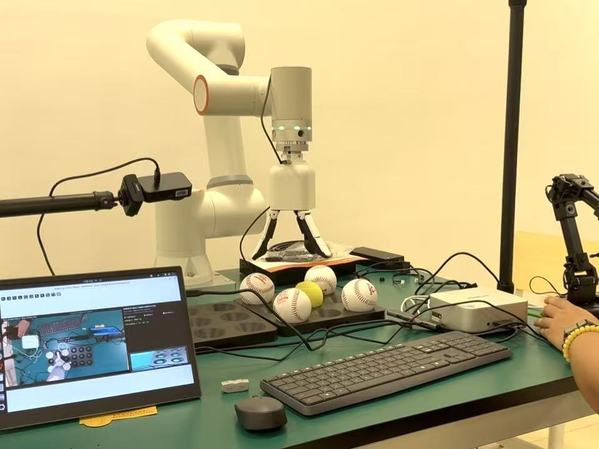
备赛期间,各小组分工配合,国庆假期留校集中攻坚。三指赛项技术链路从零开始搭建,以协作机械臂、三指灵巧手为执行主体,深度相机负责视觉识别。队员从“看得见”到“算得准”“跟得上”,完成从单点到整链联调。抓球讲求夹持力,握笔讲求“稳而不僵”,队员反复试写,让机械手既“抓得住”也“写得稳”。
现场抽签,180秒里的重新标定
比赛期间,梅花桩与放球托盘位置现场抽签确定,调试参数须全部重标。180秒内,视觉程序完成球体分类与空间定位,主臂带动从臂接近、抓取、抬起、放下球体,三指手在球体滑落前完成释放,三名队员分工配合、衔接有序。五指赛项赛台上,机械手执笔落于图纸,起笔轻重、行笔匀速、收笔停顿,四张图纸拼接处的接续均需精准把控。
此次参赛检验了我校学子的专业实践能力与团队协作水平,也为我校信息工程学院积累了具身智能方向的组队、参赛经验。下一步,我校将把赛场经验转化为教学资源,增设具身智能操作、视觉标定等实训内容,完善竞赛选拔与集训机制,推动人才培养质量稳步提升。(通讯员 张蓉)